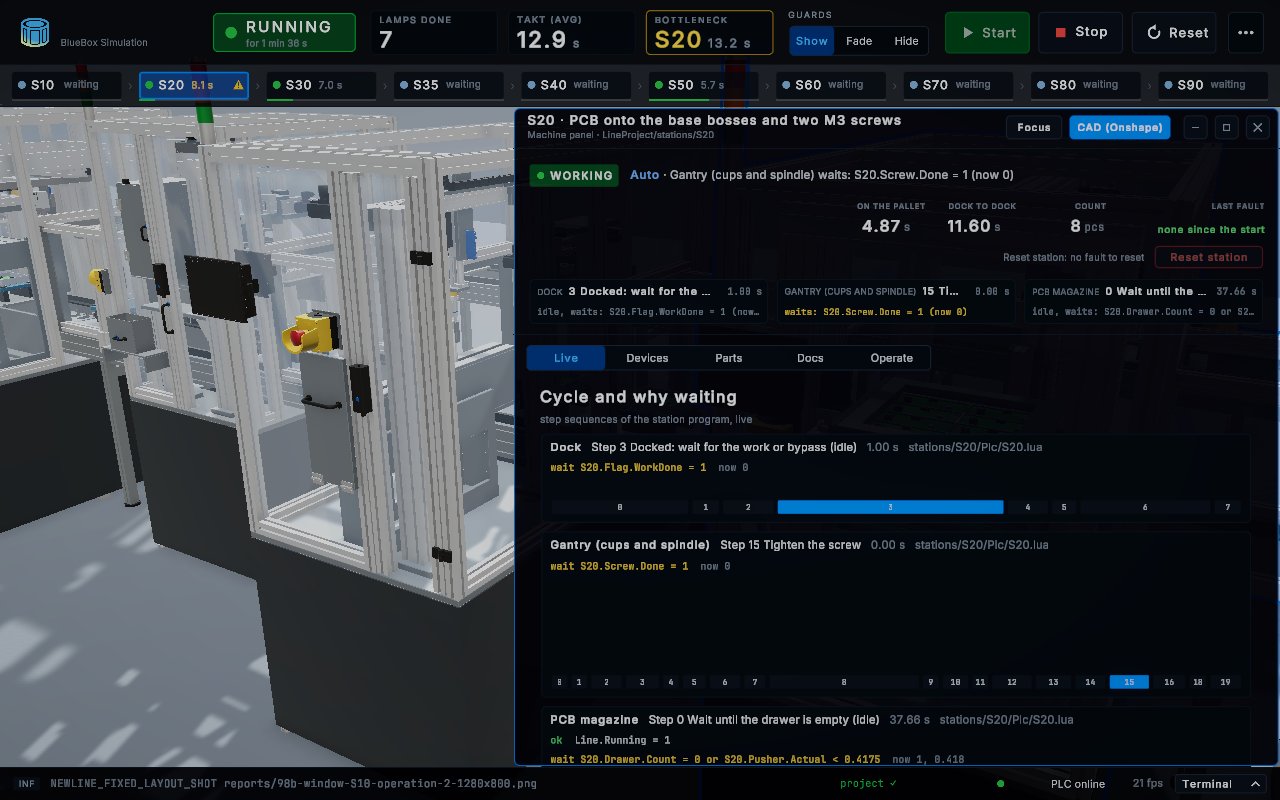
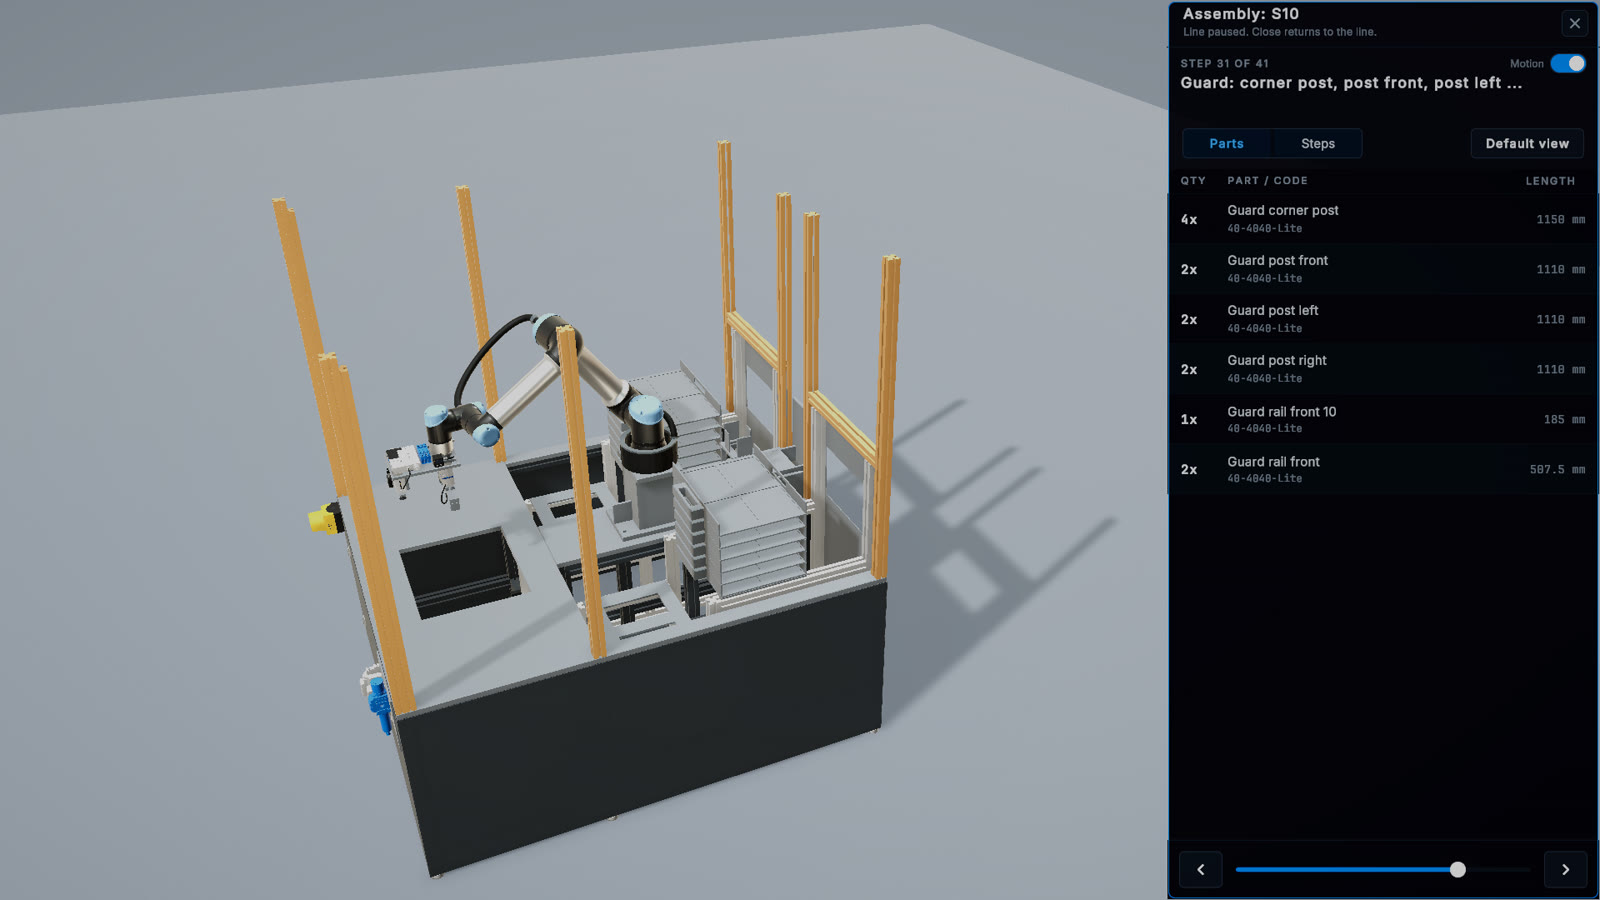
W koncepcji oś jest określona skokiem i prędkością. W projekcie staje się konkretnym siłownikiem z numerem katalogowym, masą, dopuszczalnymi obciążeniami i fizyczną obwiednią, która musi zmieścić się wśród innych komponentów. Na tym etapie wiele założeń jest konfrontowanych z rzeczywistością, a część z nich się zmienia.
Zakres etapu
| Wynik | Zawartość |
|---|---|
| CAD stanowisk i linii | Model parametryczny, rysunki |
| Lista części | Komponenty z kodami producentów |
| Cut lista | Długości i ilości profili oraz płyt |
| Instrukcja montażu | Stacja po stacji, powstająca razem z projektem |
| Programy PLC i robotów | Przetestowane na modelu |
| Lista sygnałów | Nazwy, typy i adresy I/O z modelu |
| Schematy elektryczne | Opracowane przez naszych partnerów |
| Model linii | Do testów, szkoleń i odbioru |
Za pracę partnerów odpowiadamy przed klientem my. Pomoc przy wgrywaniu programów na miejscu to pozycja opcjonalna, którą można pominąć, gdy zakład lub integrator ma własnych specjalistów.
Architektura stacji
Stacje projektujemy tak, jak budują je producenci automatyki. Sztywny stół maszyny niesie frezowaną płytę bazową z siatką gwintów i otworami na kołki, dzięki czemu wszystkie moduły i dok transportu mają jeden układ odniesienia. Moduły są dobrane do rzeczywistych mas, gotowe zespoły producentów mają pierwszeństwo, a liczba osi jest minimalna. Osłona jest osobną, lekką konstrukcją, która nie przenosi sił procesu.
Części o tej samej funkcji mają w każdej stacji ten sam model, a różnią się tylko parametrami. Dla zakładu oznacza to mniej typów części zamiennych i mniej procedur do opanowania.
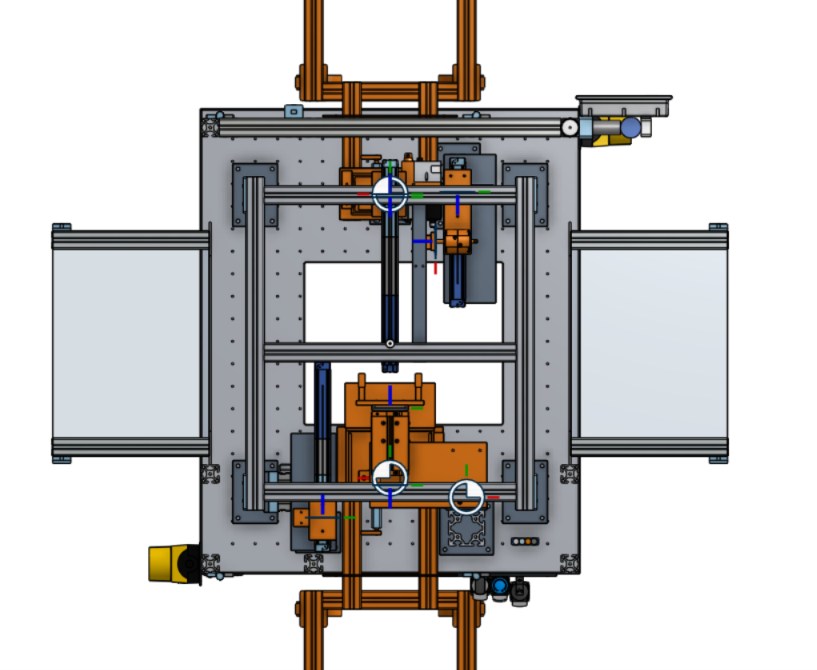
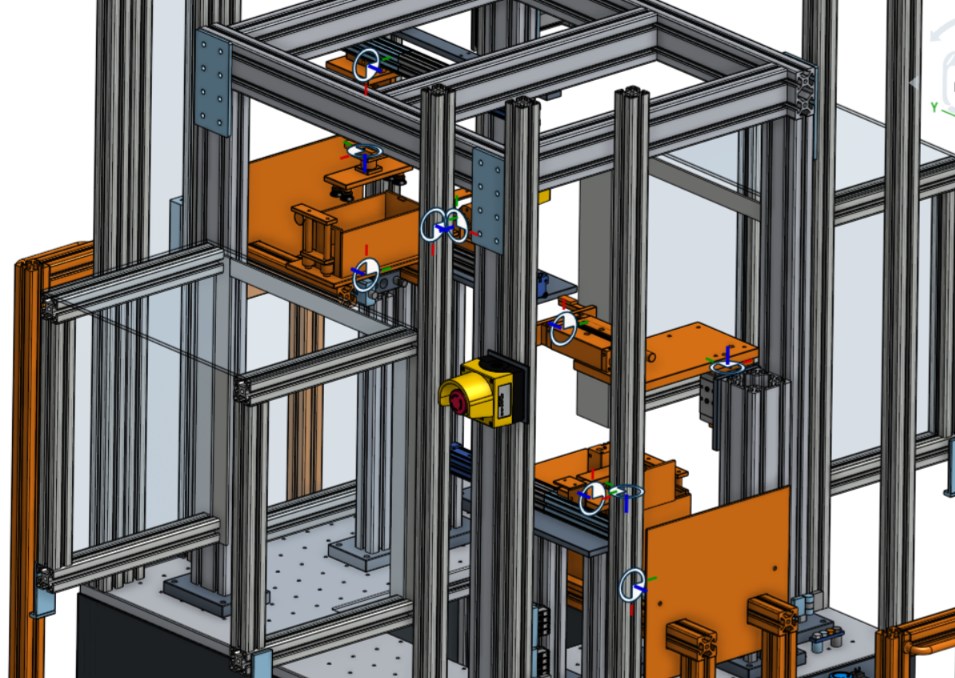
Stacja w Onshape. Znaczniki to złącza łączące części w złożeniu, odpowiadające prawdziwym prowadnicom i obrotom.
Jak przegląd zmienia projekt
Dobrze pokazuje to stacja S35. Pierwsza wersja miała klatkę 1200 × 1300 × 1900 mm z profili 40-4080 i manipulator z osiami o skokach 500 i 300 mm (Festo EGC-70-500 i EGSL-75-300). Po przeglądzie konstrukcyjnym stacja stoi na stole z płytą bazową 800 × 860 mm, a gniazdo odbioru głowicy przesunięto blisko doku. Skok poziomy spadł z 478 do 178 mm, a szacowana masa ruchoma osi poziomej z około 8 do 4,2 kg.
Ten sam przegląd uprościł wkręcanie. Oś EGSL-75-300 z siłownikiem DFM-16-50 zastąpił moduł DEPRAG SFM-L o skoku 25 mm na krótkiej osi Festo EGSC-45-100, a pętla sił wkręcania zamyka się teraz w jednej kolumnie.
Automatyczne kontrole w CAD
Zanim stację oceni inżynier, model CAD przechodzi automatyczną kontrolę. Szuka ona części, które się przenikają lub prawie stykają, części bez podparcia, brakujących mocowań, części bez określonej roli oraz zbyt małych prześwitów na całej drodze każdej osi. Sprawdza również, czy nic nieruchomego nie stoi na drodze otwieranych drzwi.
W przypadku S35 kontrola objęła 227 ciał, w tym 34 ruchome, i nie dała żadnych znalezisk. Prześwity są raportowane dla każdej osi:
| Oś | Zakres, mm | Najmniejszy prześwit, mm | Miejsce |
|---|---|---|---|
| ManipY (ELGC-60-200) | 0–178 | 19,0 | Płyta narzędzia – ustnik wrzeciona na parkingu |
| ManipZ (EGSC-45-150) | 0–134 | 12,0 | Podkładka dociskowa – listwa gniazda |
| Wypychacz (DGC-K-18-200) | 0–190 | 11,0 | Zapadka – bramka wieży |
| SpindleY (EGSC-45-100) | 0–92 | 12,0 | Nośnik modułu – ramię |
| SpindleFeed (SFM-L) | 0–25 | 21,5 | Uchwyt wrzeciona – ELGC |
Te warunki są od początku wpisane w zasady projektowania. Kontrola na końcu tylko je potwierdza, więc problemy nie powstają, zamiast być znajdowane później.
Obciążenia i sztywność
Obciążenia osi są porównywane z katalogowymi wartościami granicznymi. Współczynnik porównawczy obciążenia musi pozostać nie większy niż 1.
| Oś | Masa ruchoma | Współczynnik |
|---|---|---|
| SpindleY EGSC-45-100 | 2,9 kg | 0,79 w ruchu, 0,25 przy wkręcaniu |
| ManipY ELGC-60-200 | 4,2 kg | 0,41 przy limicie siły 120 N |
| ManipZ EGSC-45-150 | 1,8 kg | 0,36 dla momentów, 0,52 dla posuwu przy 80 N |
| Wypychacz DGC-K-18-200 | 0,65 kg | 0,2 dla siły |
Śledzona jest też droga sił procesu. Przy zatrzaskiwaniu prowadzi od podkładki dociskowej przez czujnik siły, osie i belkę portalu do płyty bazowej, a następnie przez przenośnik i paletę do części. Przy sile 120 N przemieszczenie narzędzia wynosi około 0,1 mm, co przy drodze zatrzasku 4 mm jest pomijalne w zapisie siła–droga. Część danych wejściowych, na przykład masa modułu wkręcającego, to na tym etapie szacunki potwierdzane narzędziami doboru producenta przy zamówieniu. Raport weryfikacji wskazuje, których wartości to dotyczy.
Bezpieczeństwo w projekcie
Wymagania bezpieczeństwa są ujęte w zasadach projektowania: wysokość osłon i odległości otworów według ISO 13857, blokady z ryglem według ISO 14119, wyłączniki awaryjne na każdej stacji, zachowanie osi pionowych po zaniku zasilania i powietrza oraz uzupełnianie magazynów spoza osłony. Model pomaga sprawdzić taki projekt, ale nie zastępuje oceny ryzyka ani walidacji funkcji bezpieczeństwa na fizycznym sprzęcie.
Programy i sygnały
Programy powstają na modelu i z niego pochodzi lista sygnałów. Proces lampy ma około 470 wejść i 140 wyjść na dziesięciu stanowiskach. Każdy sygnał ma nazwę, typ i opis, zanim trafi do elektryka, co daje konkretną podstawę do zaprojektowania szafy sterowniczej.
Od projektu do montażu
Model, lista części i cut lista powstające w tym etapie są też materiałem wyjściowym instrukcji montażu. Etap kończy się kompletem potrzebnym do przekazania modelu zespołowi wdrożeniowemu.